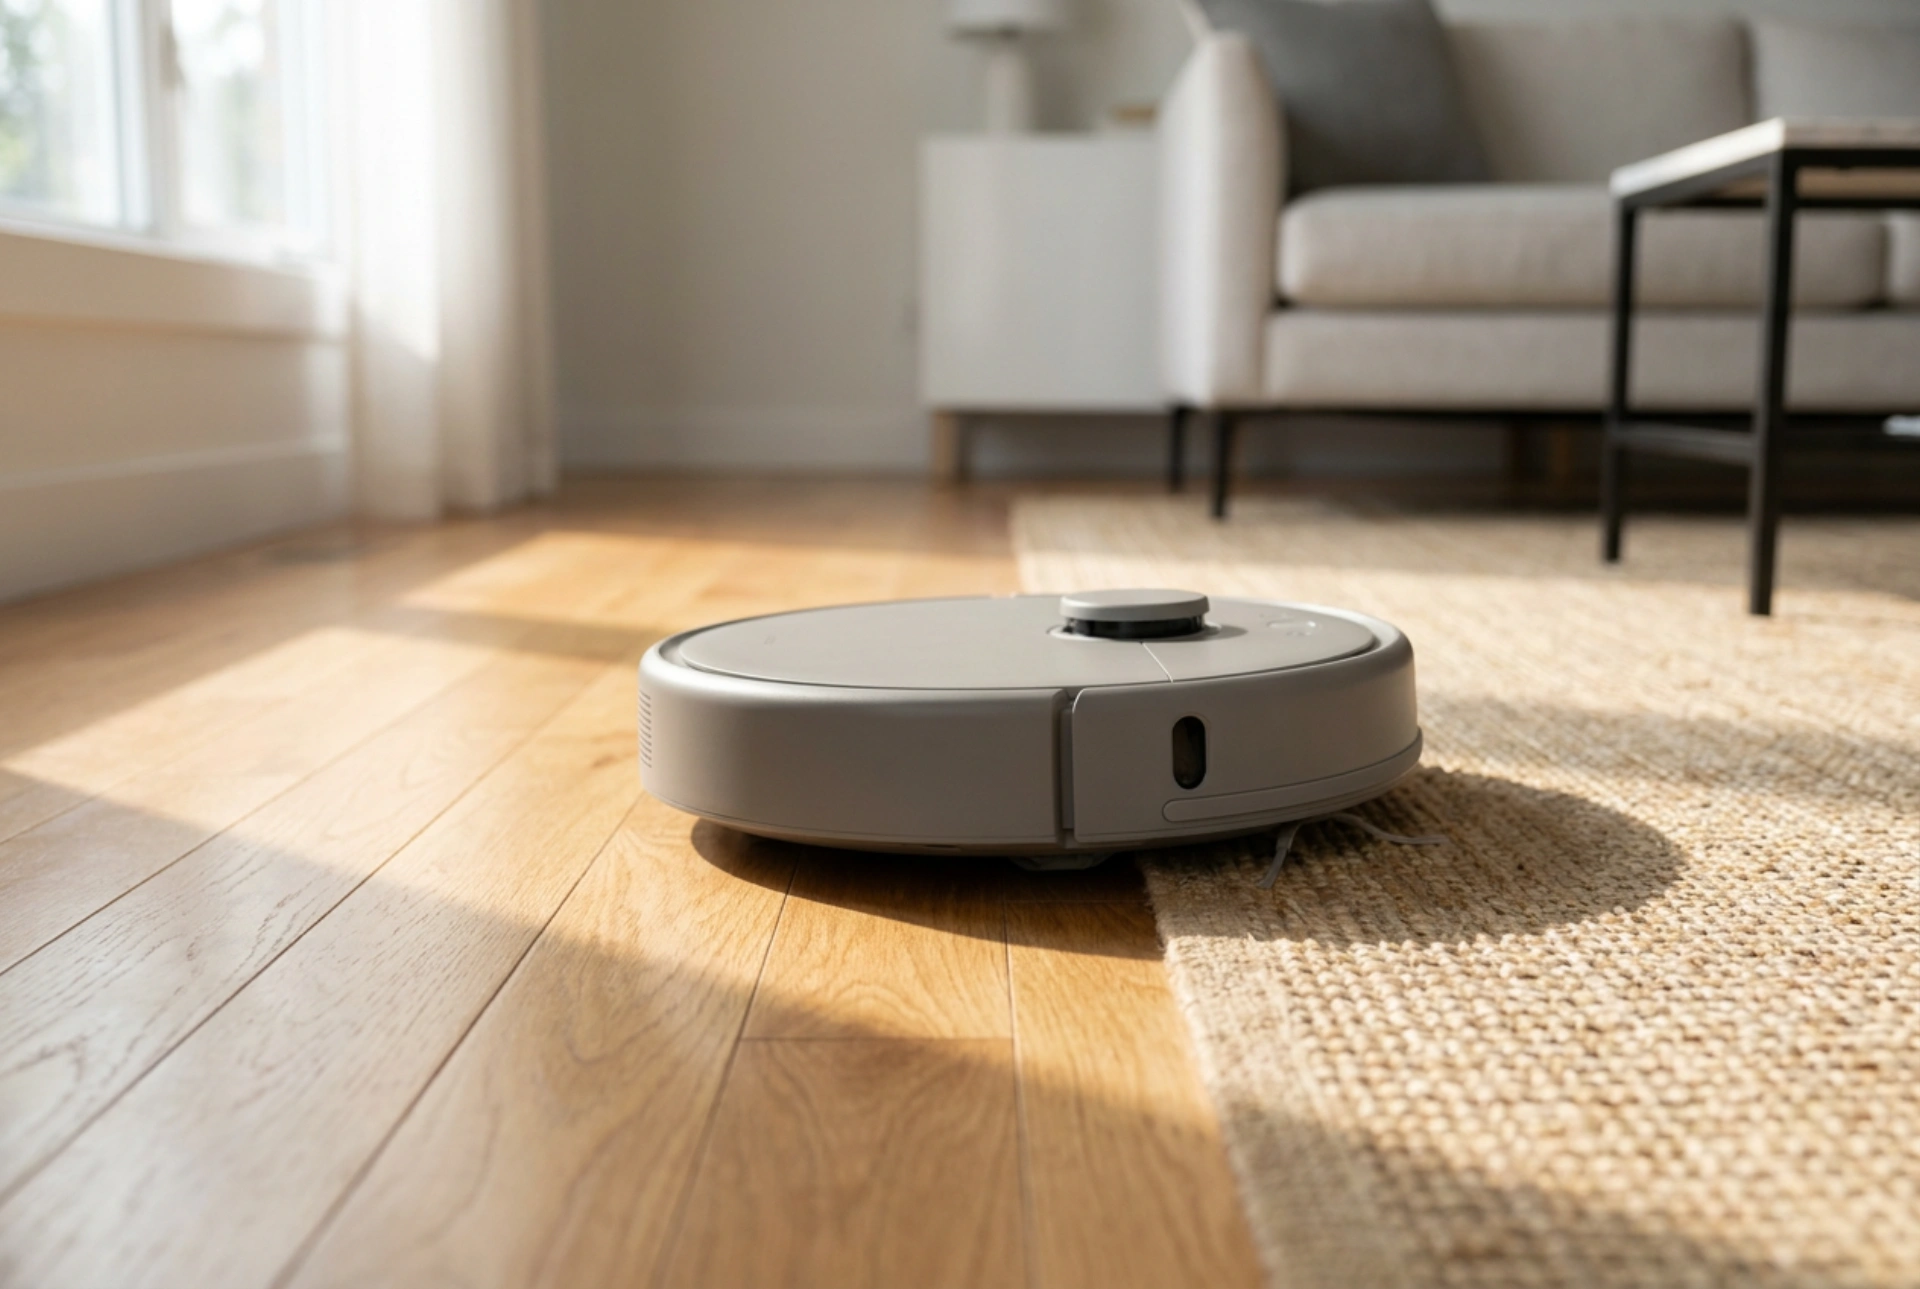


Přechodové lišty a interiérové prahy představují pro robotické vysavače a mopy nejčastější mechanickou překážku, která může narušit plynulost automatického úklidu. Správné nastavení přístroje a úprava kritických míst v domácnosti vyžadují pochopení fyzikálních limitů podvozku a trakčních schopností kol.
Fyzikální limity robotických vysavačů na prazích
Schopnost robotického vysavače překonat vyvýšené překážky závisí na třech klíčovým faktorech: světlé výšce podvozku, průměru hnacích kol a úhlu nájezdu. Většina moderních robotických vysavačů je navržena tak, aby zdolala prahy do výšky 15 až 20 milimetrů. Jakmile však k přístroji připojíte mopovací modul, tato schopnost se výrazně snižuje.
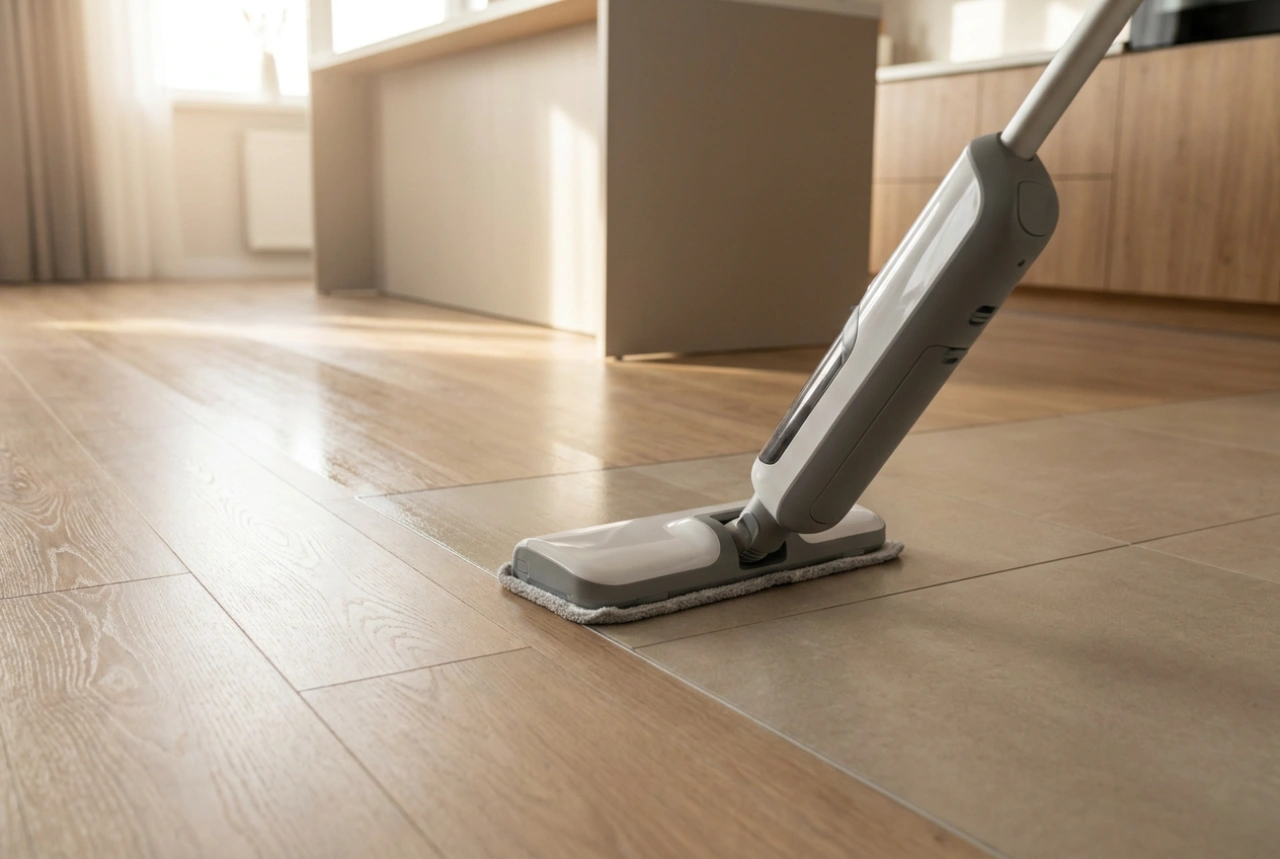
Mopovací textilie vytváří dodatečné tření a snižuje zadní světlou výšku přístroje. Při nájezdu na práh pak dochází k tomu, že se utěrka zachytí o hranu lišty, což způsobí prokluzování kol (ztrátu trakce) nebo aktivaci nárazových senzorů, které robot vyhodnotí jako pevnou překážku. Pro optimální průchodnost je nutné minimalizovat odpor, který zadní část vysavače při překonávání výškového rozdílu klade.
Softwarové nastavení a správa mapy
Prvním krokem k bezproblémovému pohybu robota mezi místnostmi je správná konfigurace v mobilní aplikaci. Během prvního mapovacího cyklu doporučujeme odstranit všechny dočasné překážky a nechat robota zmapovat prostor bez nasazeného mopovacího modulu. Tím zajistíte, že přístroj získá maximální možnou trakci a přesně identifikuje polohu jednotlivých místností přes přechodové lišty.
- Definování zón bez mopování (No-Mop Zones): Pokud je práh příliš vysoký nebo odděluje místnost s odlišným typem podlahy (např. přechod z dlažby na dřevěnou podlahu), nastavte v oblasti prahu úzkou zónu bez mopování. Robot v tomto místě vypne dávkování vody a nadzvedne mopovací podložku, čímž sníží tření při přechodu.
- Označení prahů v mapě: Pokročilé systémy umožňují v mapě explicitně vyznačit polohu prahů. Algoritmus robota pak k tomuto místu přistupuje s vyšším výkonem pohonu a upraveným úhlem nájezdu, což usnadňuje překonání překážky.
- Rozdělení úklidu na zóny: Naplánujte úklid tak, aby robot nejdříve vysál celou domácnost a teprve poté provedl mopování v jednotlivých zónách oddělených prahy, čímž se vyhnete zbytečnému přejíždění překážek s mokrou utěrkou.
Techniky pro zlepšení trakce a úprava povrchu
Fyzikální zákony neošálíte – pokud je povrch prahu nebo jeho okolí kluzký, kola robota ztratí adhezi. K tomu dochází zejména tehdy, když robot přejíždí z právě vytřené, vlhké zóny na suchý práh. Vlhkost na gumovém vzorku kol dramaticky snižuje koeficient tření.
Chcete-li tomuto jevu zabránit, dbejte na to, aby v těsné blízkosti prahů nedocházelo k nadměrnému dávkování vody. V nastavení intenzity mopování zvolte pro hraniční oblasti nejnižší stupeň vlhkosti. Důležitá je také mechanická úprava samotného prahu. Pokud má lišta ostrý pravý úhel, robot na ni narazí celou plochou nárazníku a couvne. Výměna za přechodovou lištu s pozvolným sklonem (ideálně pod úhlem menším než 15 stupňů) umožní plynulý náběh kol a postupné zvednutí podvozku.
Pravidelná údržba podvozku a mopovacího modulu
Dlouhodobě spolehlivý provoz na přechodech závisí na stavu mechanických částí robota. Nečistoty usazené na kolech a opotřebení dezénu jsou častou příčinou, proč robot po několika měsících provozu začne na prazích selhávat.
Pravidelně čistěte běhouny obou hnacích kol od namotaných vlasů a prachu, které snižují jejich přilnavost. Používejte k tomu vlhký hadřík bez agresivních chemikálií, které by mohly narušit strukturu gumy. Stejnou pozornost věnujte správnému napnutí a upevnění mopovací utěrky. Pokud utěrka na suchý zip nedoléhá přesně a přečnívá přes okraj plastového držáku, bude se při nájezdu na práh shrnovat pod kolečka, což spolehlivě povede k uvíznutí přístroje.