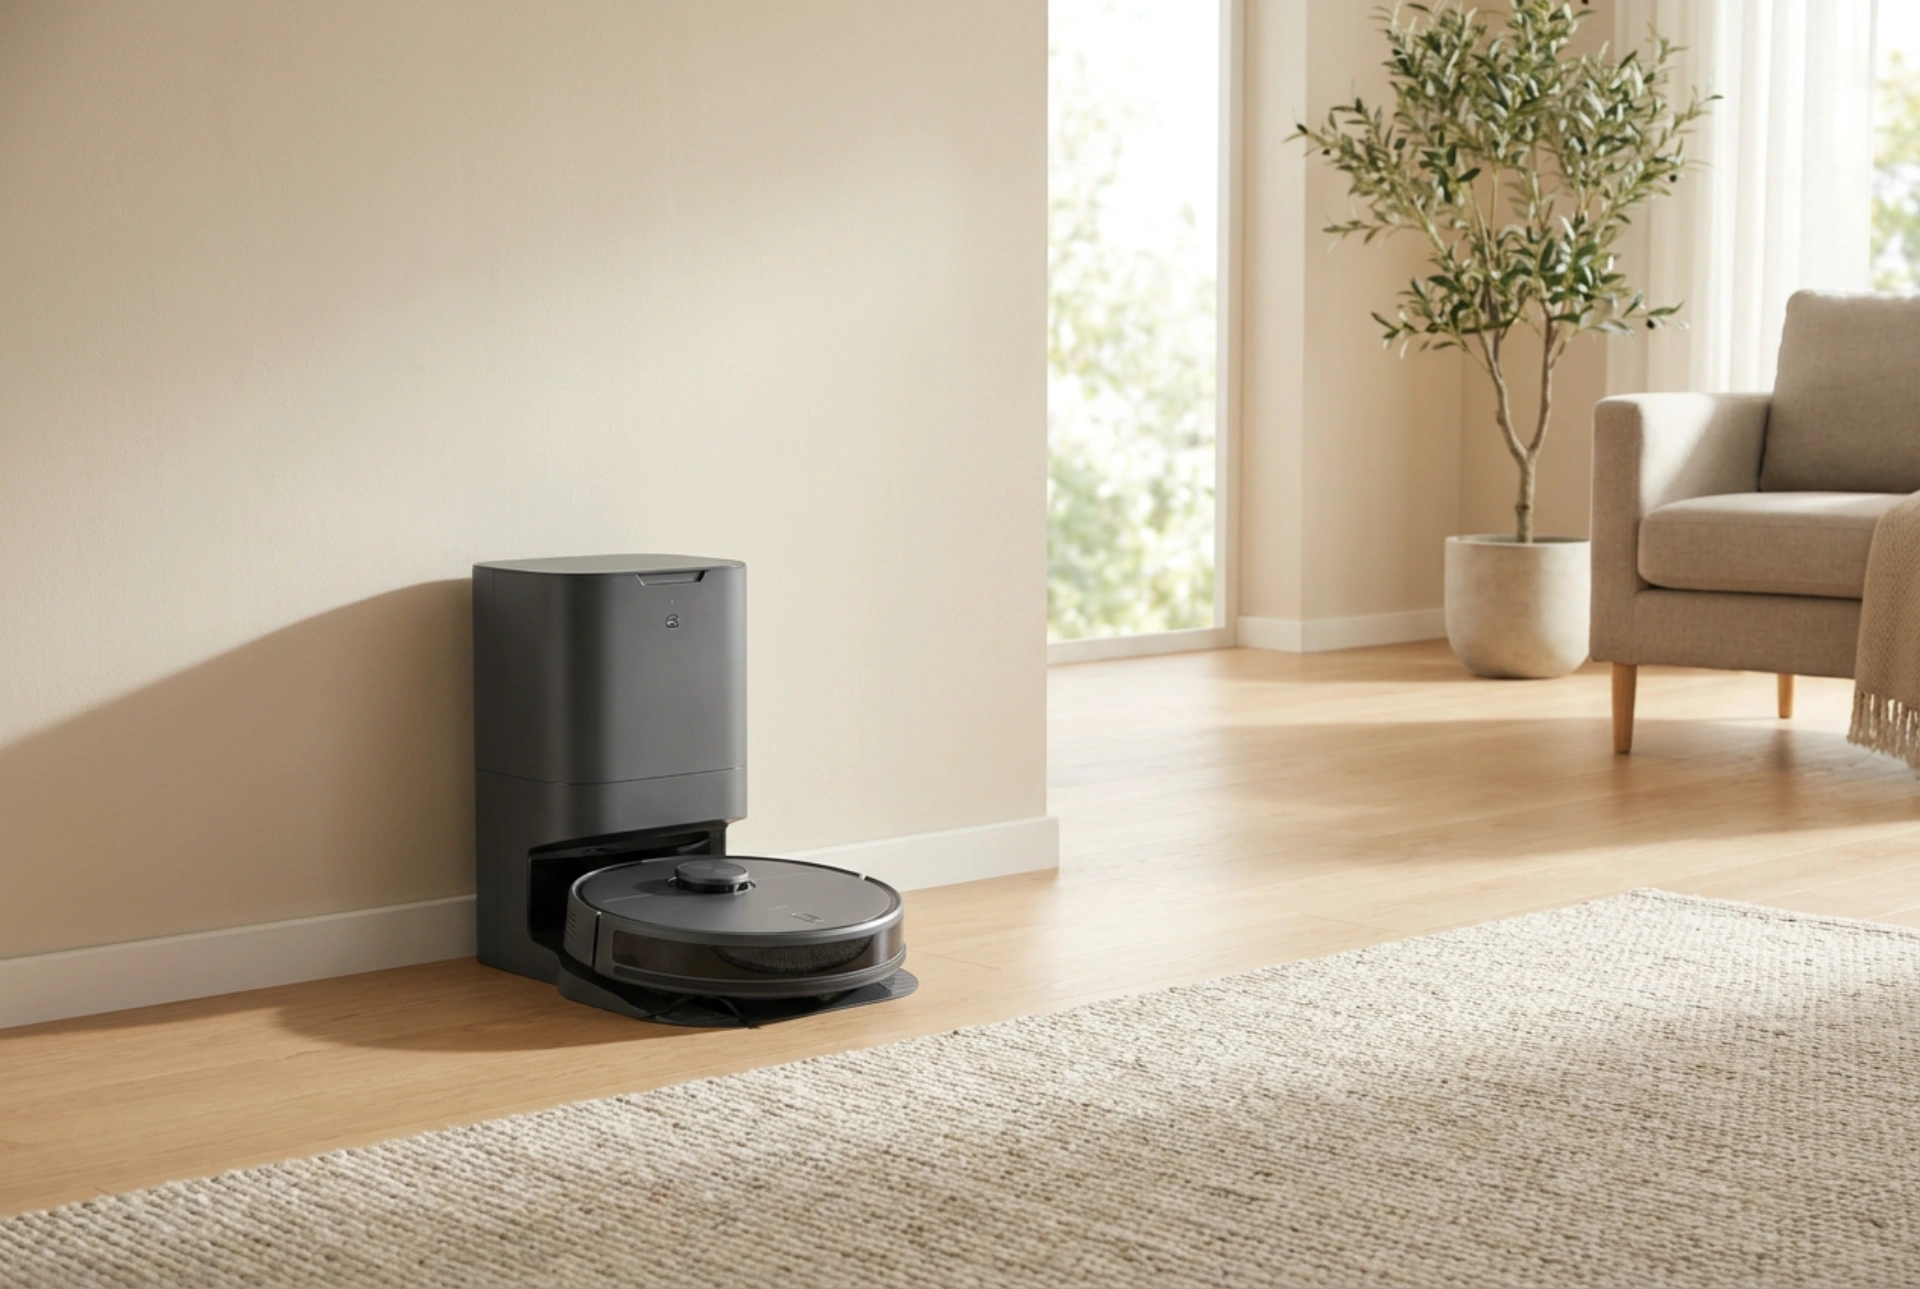


Správné umístění dokovací stanice je klíčem k bezproblémovému chodu robotického vysavače. Špatná lokalizace základny často vede k chybám při návratu, zbytečnému vybíjení baterie nebo selhání celého uklízecího cyklu.
Jak funguje komunikace mezi vysavačem a stanicí
Většina moderních robotických vysavačů využívá k návratu do nabíjecí stanice kombinaci infračerveného záření, optických senzorů a laserového mapování (LIDAR). Dokovací stanice neustále vysílá neviditelný infračervený paprsek, který funguje jako navigační maják. Když se robot přiblíží k domovu, jeho integrované senzory zachytí tento signál a navedou ho na nabíjecí kontakty. Pokud je dráha tohoto paprsku blokována nebo dochází k jeho lomu, robot začne bloudit. Optické kamery navíc potřebují stabilní referenční body v okolí, aby správně vyhodnotily polohu základny vůči okolnímu prostoru.
Geometrie volného prostoru: Klíčové rozměry pro manévrování
Aby robotický vysavač mohl bezpečně zacouvat na nabíjecí kontakty, potřebuje dostatek prostoru pro otočení a vyrovnání své osy. Obecným pravidlem pro instalaci základny je dodržení minimálních odstupů od okolních překážek:
- Po stranách stanice: Ponechte alespoň 0,5 metru volného prostoru na každé straně. Tento odstup zabraňuje tomu, aby robot při vyjíždění nebo zajíždění narážel do stěn, nábytku či dekorací.
- Před stanicí: Je nutné zajistit minimálně 1,5 metru volné plochy bez překážek, jako jsou židle, stoly, dveřní křídla nebo kabely. V této zóně robot provádí kalibrační manévr, otáčí se o 180 stupňů a rovná se kolmo k doku.
- Výškový profil: Nad stanicí by neměl být žádný převis (například spodní hrana pohovky, nízká police či radiátor) blíže než 1 metr, který by mohl stínit signál nebo blokovat laserový paprsek směřující vzhůru.
Fyzika tření a stabilita základny
Častým důvodem selhání dokování je mechanický posun samotné stanice. Když se robot snaží najet na nabíjecí kontakty, vyvíjí na základnu tlačný tlak. Pokud je stanice umístěna na hladké podlaze (např. lakované parkety, laminát nebo hladká dlažba), může se posunout nebo otočit o několik stupňů. To naruší úhel nájezdu a robot příště stanici mine.
Základnu vždy umístěte na pevný, rovný povrch a přitlačte ji těsně ke stěně. Pokud má stanice tendenci klouzat, podlepte její spodní stranu protiskluzovými podložkami z polymeru nebo oboustrannou lepicí páskou s vysokou adhezí. Vyhněte se instalaci na huňaté koberce s vysokým vlasem, které způsobují naklonění stanice a ztěžují přesné dosednutí kontaktů.
Světelné interference a reflexní povrchy
Infračervené senzory jsou extrémně citlivé na okolní světelné podmínky. Přímé sluneční světlo dopadající na dokovací stanici může přehlušit slabý infračervený signál majáku, což způsobí, že robot stanici "neuvidí". Stejný problém představují vysoce lesklé povrchy v bezprostřední blízkosti – například zrcadlové dveře skříní, lesklé dlaždice nebo chromované nohy nábytku. Tyto povrchy odrážejí navigační paprsky a vytvářejí falešné cíle, které robota zmatou. Stanici proto umisťujte mimo dosah přímého slunce a dál od zrcadlových ploch.
Správa kabelů a čistota okolí
Volně ležící napájecí kabel od samotné stanice je pro rotující kartáče vysavače velkým rizikem. Přebytečnou délku kabelu vždy smotejte a zajistěte v integrovaném organizéru na zadní straně stanice nebo jej upevněte ke stěně. Robot by mohl při úklidu kabel zachytit, posunout stanici nebo se do něj zamotat a cyklus přerušit. Pravidelně také otírejte prach z vysílacího okénka na stanici a ze senzorů na těle robota pomocí suché utěrky z mikrovlákna, aby nedocházelo k útlumu optických signálů.