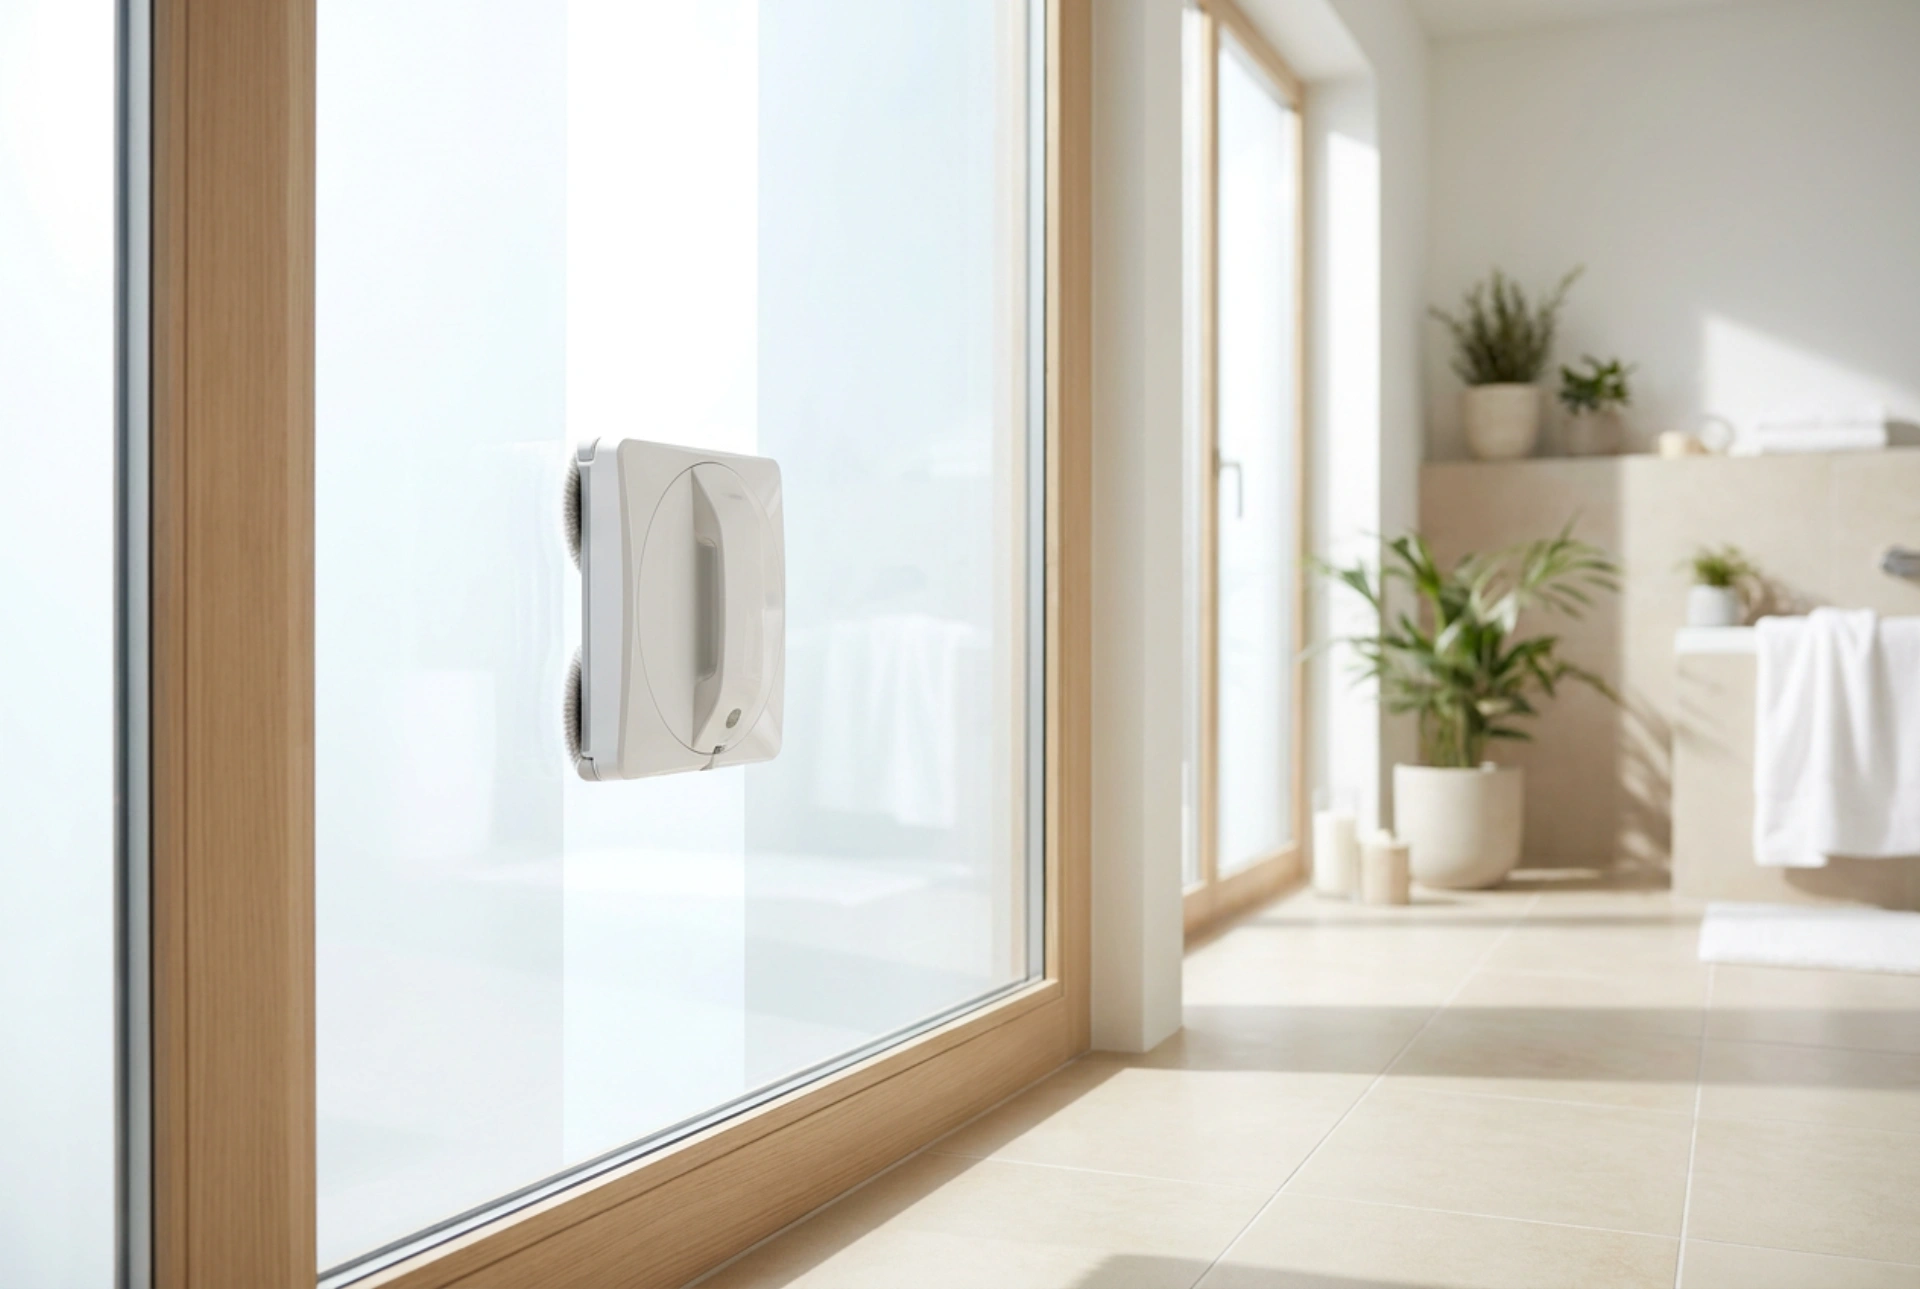


Velkoformátová okna a prosklené fasády přinášejí do interiéru dostatek světla, jejich údržba však představuje značnou výzvu. Použití robotického čističe oken je efektivním řešením, které však vyžaduje důsledné dodržování fyzikálních pravidel a bezpečnostních postupů, aby nedošlo k pádu přístroje nebo poškození skla.
Fyzikální principy přilnavosti a příprava skla
Robotické čističe oken fungují na principu vytváření podtlaku (vákua) pomocí výkonného motoru, který přisaje přístroj ke svislé ploše. Aby tento podtlak zůstal stabilní, musí být povrch skla dokonale hladký a zbavený hrubých nečistot. Pokud se na okně nachází silná vrstva prachu, pylu nebo zaschlých kapek, jemné částice mohou proniknout pod těsnicí manžety robota. To vede ke snížení podtlaku, následnému prokluzování hnacích kol a v extrémním případě k úplné ztrátě přilnavosti.
Před spuštěním robota na velkých plochách je proto nezbytné sklo nejprve nahrubo očistit suchou mikrovláknovou utěrkou nebo ometákem. Tím se odstraní abrazivní částice, které by pod rotujícími kotouči robota mohly sklo poškrábat. Fyzikální tření mezi čistícím kotoučem a sklem je klíčové pro správnou trajektorii pohybu; nadměrná vrstva suchého prachu toto tření drasticky snižuje a narušuje plynulý pohyb čističe.
Bezpečnostní ukotvení a role záložního akumulátoru
Při práci ve výškách a na velkých prosklených plochách je absolutní prioritou mechanické zajištění. Každý robotický čistič je vybaven bezpečnostním lanem. Toto lano musí být vždy pevně ukotveno k pevnému bodu v interiéru (například k topení, zábradlí nebo těžkému kusu nábytku), a to ještě předtím, než přístroj přiložíte ke sklu. Délka lana by měla být nastavena tak, aby v případě ztráty podtlaku robot nespadl na zem, ale zůstal viset v bezpečné výšce.
Druhým kritickým bezpečnostním prvkem je integrovaný záložní akumulátor (UPS). Tento akumulátor neslouží k běžnému provozu, ale udržuje podtlakový motor v chodu v případě náhlého výpadku elektrického proudu ze sítě. Před každým použitím zkontrolujte, zda je tento akumulátor plně nabitý. Pokud dojde k přerušení napájení, robot začne vydávat zvukový signál a uživatel má obvykle patnáct až třicet minut na to, aby přístroj bezpečně sundal ze skleněné plochy.
Optimalizace vlhkosti: Rovnováha mezi čištěním a trakcí
Častou chybou při aplikaci čisticího prostředku je jeho nadměrné množství. Robotické čističe se pohybují pomocí gumových pásů nebo rotací samotných čistících utěrek. Pokud je mikrovláknová utěrka příliš mokrá, dochází k efektu podobnému aquaplaningu. Hnací prvky ztratí potřebnou trakci, robot začne prokluzovat na místě a nedokáže překonat gravitační sílu při pohybu vzhůru. V horším případě může kapalina proniknout do sacího motoru a způsobit jeho trvalé poškození.
Správná technika spočívá v mírném navlhčení pouze okrajů utěrky, případně v aplikaci jemné mlhy čisticího roztoku přímo na sklo, nikoliv na samotného robota. Doporučuje se používat výhradně přípravky na bázi alkoholu, které se rychle odpařují a nezanechávají mýdlový film. Mýdlové nebo saponátové čističe drasticky snižují tření a způsobují prokluzování kol na skleněném povrchu.
Specifika bezrámových skel a detekce hran
Moderní architektura často využívá bezrámová skla. Standardní robotické čističe detekují hranu okna fyzickým nárazem do rámu, což změní směr jejich pohybu. U bezrámových skel je nutné použít přístroj vybavený speciálními bezkontaktními senzory (například optickými či ultrazvukovými). Tyto senzory neustále měří vzdálenost k okraji skla a včas změní směr jízdy, než přístroj ztratí podtlak na volném okraji. Před spuštěním se ujistěte, že jsou tyto senzory dokonale čisté a zbavené mastnoty, jinak hrozí selhání detekce hranice skla.
Shrnutí postupu pro bezproblémový provoz
- Vždy nejprve zkontrolujte stav záložní baterie a neporušenost bezpečnostního lana.
- Očistěte sklo od hrubých nečistot, abyste zabránili poškrábání a ztrátě podtlaku pod těsněním.
- Aplikujte čisticí prostředek úsporně, upřednostňujte rychle se odpařující alkoholové roztoky.
- Ukotvěte bezpečnostní lano k pevnému předmětu nad úrovní okna nebo v jeho těsné blízkosti.
- Po dokončení práce robota vypínejte až ve chvíli, kdy jej pevně držíte rukou za rukojeť.