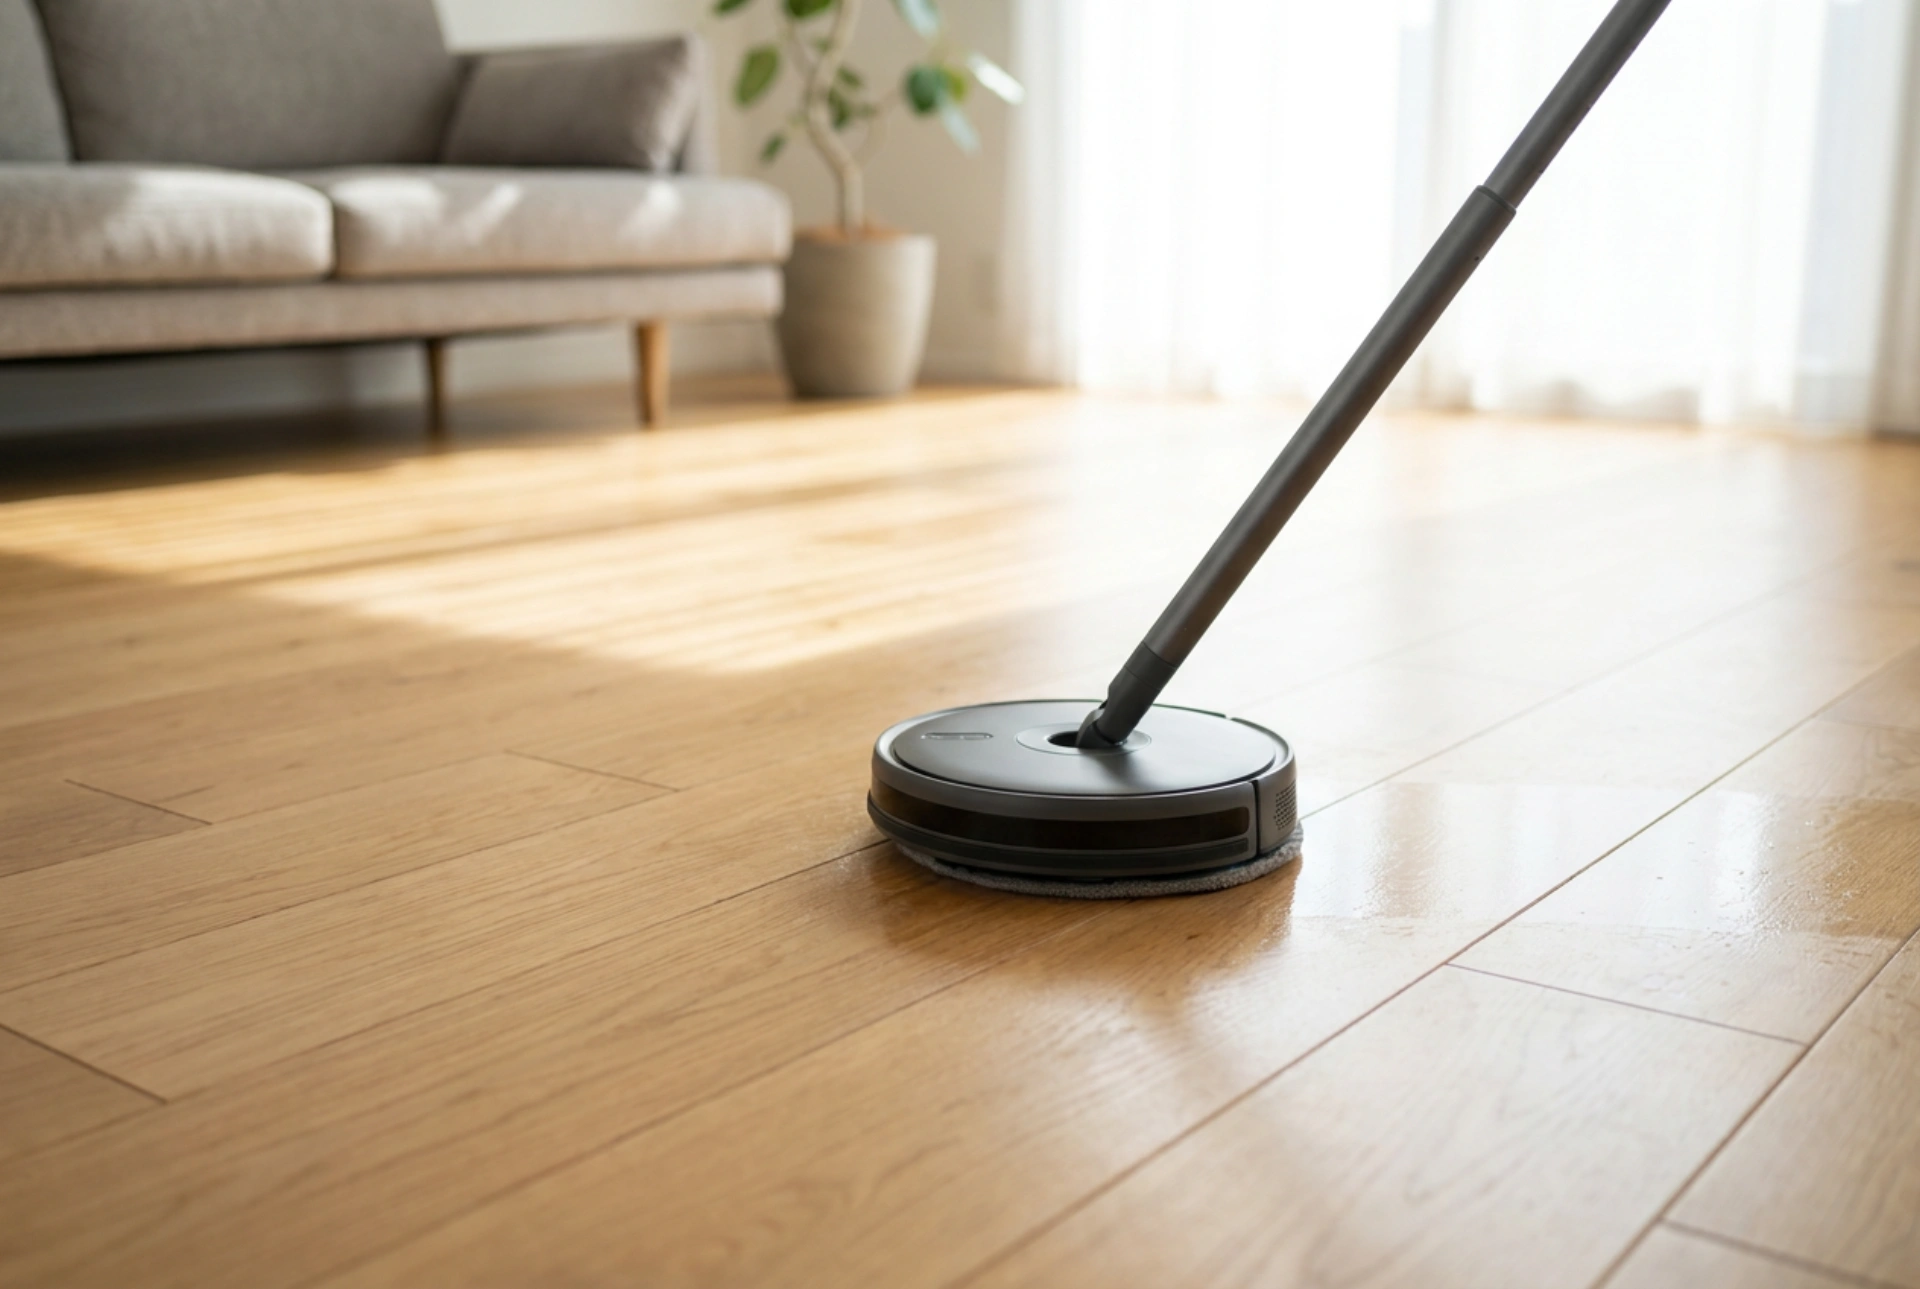


Efektivní robotické mopování závisí na kombinaci mechanického tlaku, kontrolovaného dávkování kapaliny a fyzikálních vlastnostech čisticí textilie. Správné vyhodnocení těchto technických parametrů rozhoduje o tom, zda robot špínu z povrchu skutečně odstraní, nebo ji pouze rovnoměrně rozetře po místnosti.
Mechanický přítlak a typy pohybu: Proč pasivní tažení nestačí
Základním fyzikálním principem čištění je mechanické tření. Starší nebo jednodušší modely robotů často využívají pouze pasivní mopování, kdy za sebou táhnou navlhčenou utěrku z mikrovlákna pouze silou vlastní váhy přístroje. Tento přítlak je pro odstranění zaschlých nečistot naprosto nedostatečný. Účinné systémy vyžadují aktivní mechanické působení, které se dělí do dvou hlavních kategorií:
- Vibrační mechanismy: Deska s mopem kmitá vysokou frekvencí (kolem 3000 kmitů za minutu) sem a tam. Tento oscilační pohyb efektivně narušuje adhezní síly mezi nečistotou a podlahovou krytinou.
- Rotační disky: Dva kulaté mopy rotují proti sobě pod neustálým tlakem (optimálně mezi 5 až 10 N). Rotační pohyb v kombinaci s přítlakem lépe zachycuje hrubší částice a odvádí je do středu čisticí zóny.
Při hodnocení přístroje je klíčové sledovat hodnotu vertikálního přítlaku na podlahu. Bez dostatečného tlaku nedojde k překonání přilnavosti nečistot k podkladu, což vede pouze k povrchovému namočení bez reálného čisticího efektu.
Fyzika mikrovlákna a řízení distribuce vody
Materiál čisticí podložky hraje klíčovou roli v tom, jak se nečistoty z podlahy přenášejí a fixují v textilii. Nejúčinnější jsou mopy vyrobené ze směsi polyesteru a polyamidu (nejčastěji v poměru 80:20). Polyamid má silné hydrofilní vlastnosti, absorbuje vodu a nečistoty rozpuštěné ve vodě, zatímco polyester je lipofilní a přitahuje mastnotu. Jemná struktura mikrovlákna vytváří kapilární efekt, který nasává špínu hluboko do struktury tkaniny, čímž zabraňuje poškrábání podlahy mikročásticemi prachu.
Zároveň je nezbytné, aby robot disponoval elektronicky řízeným čerpadlem (peristaltickou pumpou), nikoli pouze gravitačním kapáním. Elektronická regulace umožňuje přesně dávkovat množství vody podle typu podlahy:
- Dřevěné podlahy a laminát: Vyžadují minimální vlhkost (tzv. vlhké stírání), aby nedocházelo k zatékání vody do spár a následnému bobtnání nosné desky či deformaci dřevěných vláken.
- Keramická dlažba a vinyl: Snesou vyšší míru vlhkosti, která usnadňuje rozpouštění nečistot v texturách povrchu.
Samočištění a hygiena procesu: Jak předejít zápachu
Při každodenním používání se mikrovláknová utěrka rychle nasytí nečistotami. Pokud robot pokračuje v úklidu s nasyceným mopem, dochází k sekundární kontaminaci čistých zón. Klíčovým prvkem moderních systémů je proto dokovací stanice s funkcí praní mopu. Během tohoto procesu stanice mechanicky tře podložku o plastový reliéf za současného vstřikování čisté vody a okamžitého odsávání znečištěného roztoku.
Z chemického hlediska je důležitá teplota vody při praní. Voda ohřátá na 55 až 60 °C výrazně zvyšuje účinnost tenzidů a účinněji rozpouští živočišné i rostlinné tuky. Po ukončení úklidu je nezbytné podložku vysušit proudem teplého vzduchu (kolem 40 °C), aby se zabránilo množení anaerobních bakterií a plísní, které způsobují typický zatuchlý zápach.
Detekce povrchů a zvedací mechanismus mopu
V domácnostech s kombinovanými povrchy (např. dlažba s kusovými koberci) je kritickým parametrem schopnost robota rozpoznat změnu textury podkladu. Ultrazvukové senzory na spodní straně zařízení dokážou identifikovat koberec s vysokou přesností díky odlišnému odrazu zvukových vln ve srovnání s pevným povrchem.
Po detekci koberce musí robot reagovat okamžitě. Pokročilé přístroje disponují mechanismem, který zvedne mopovací podložku o několik milimetrů (ideálně 10–15 mm) nahoru. Tím se zabrání přenosu vlhkosti a nečistot na vlákna koberce. Pokud robot touto funkcí nedisponuje, je nutné v aplikaci manuálně definovat zakázané zóny, což výrazně snižuje autonomii celého systému.